FHF : A Frontal Human Following technology for mobile robots
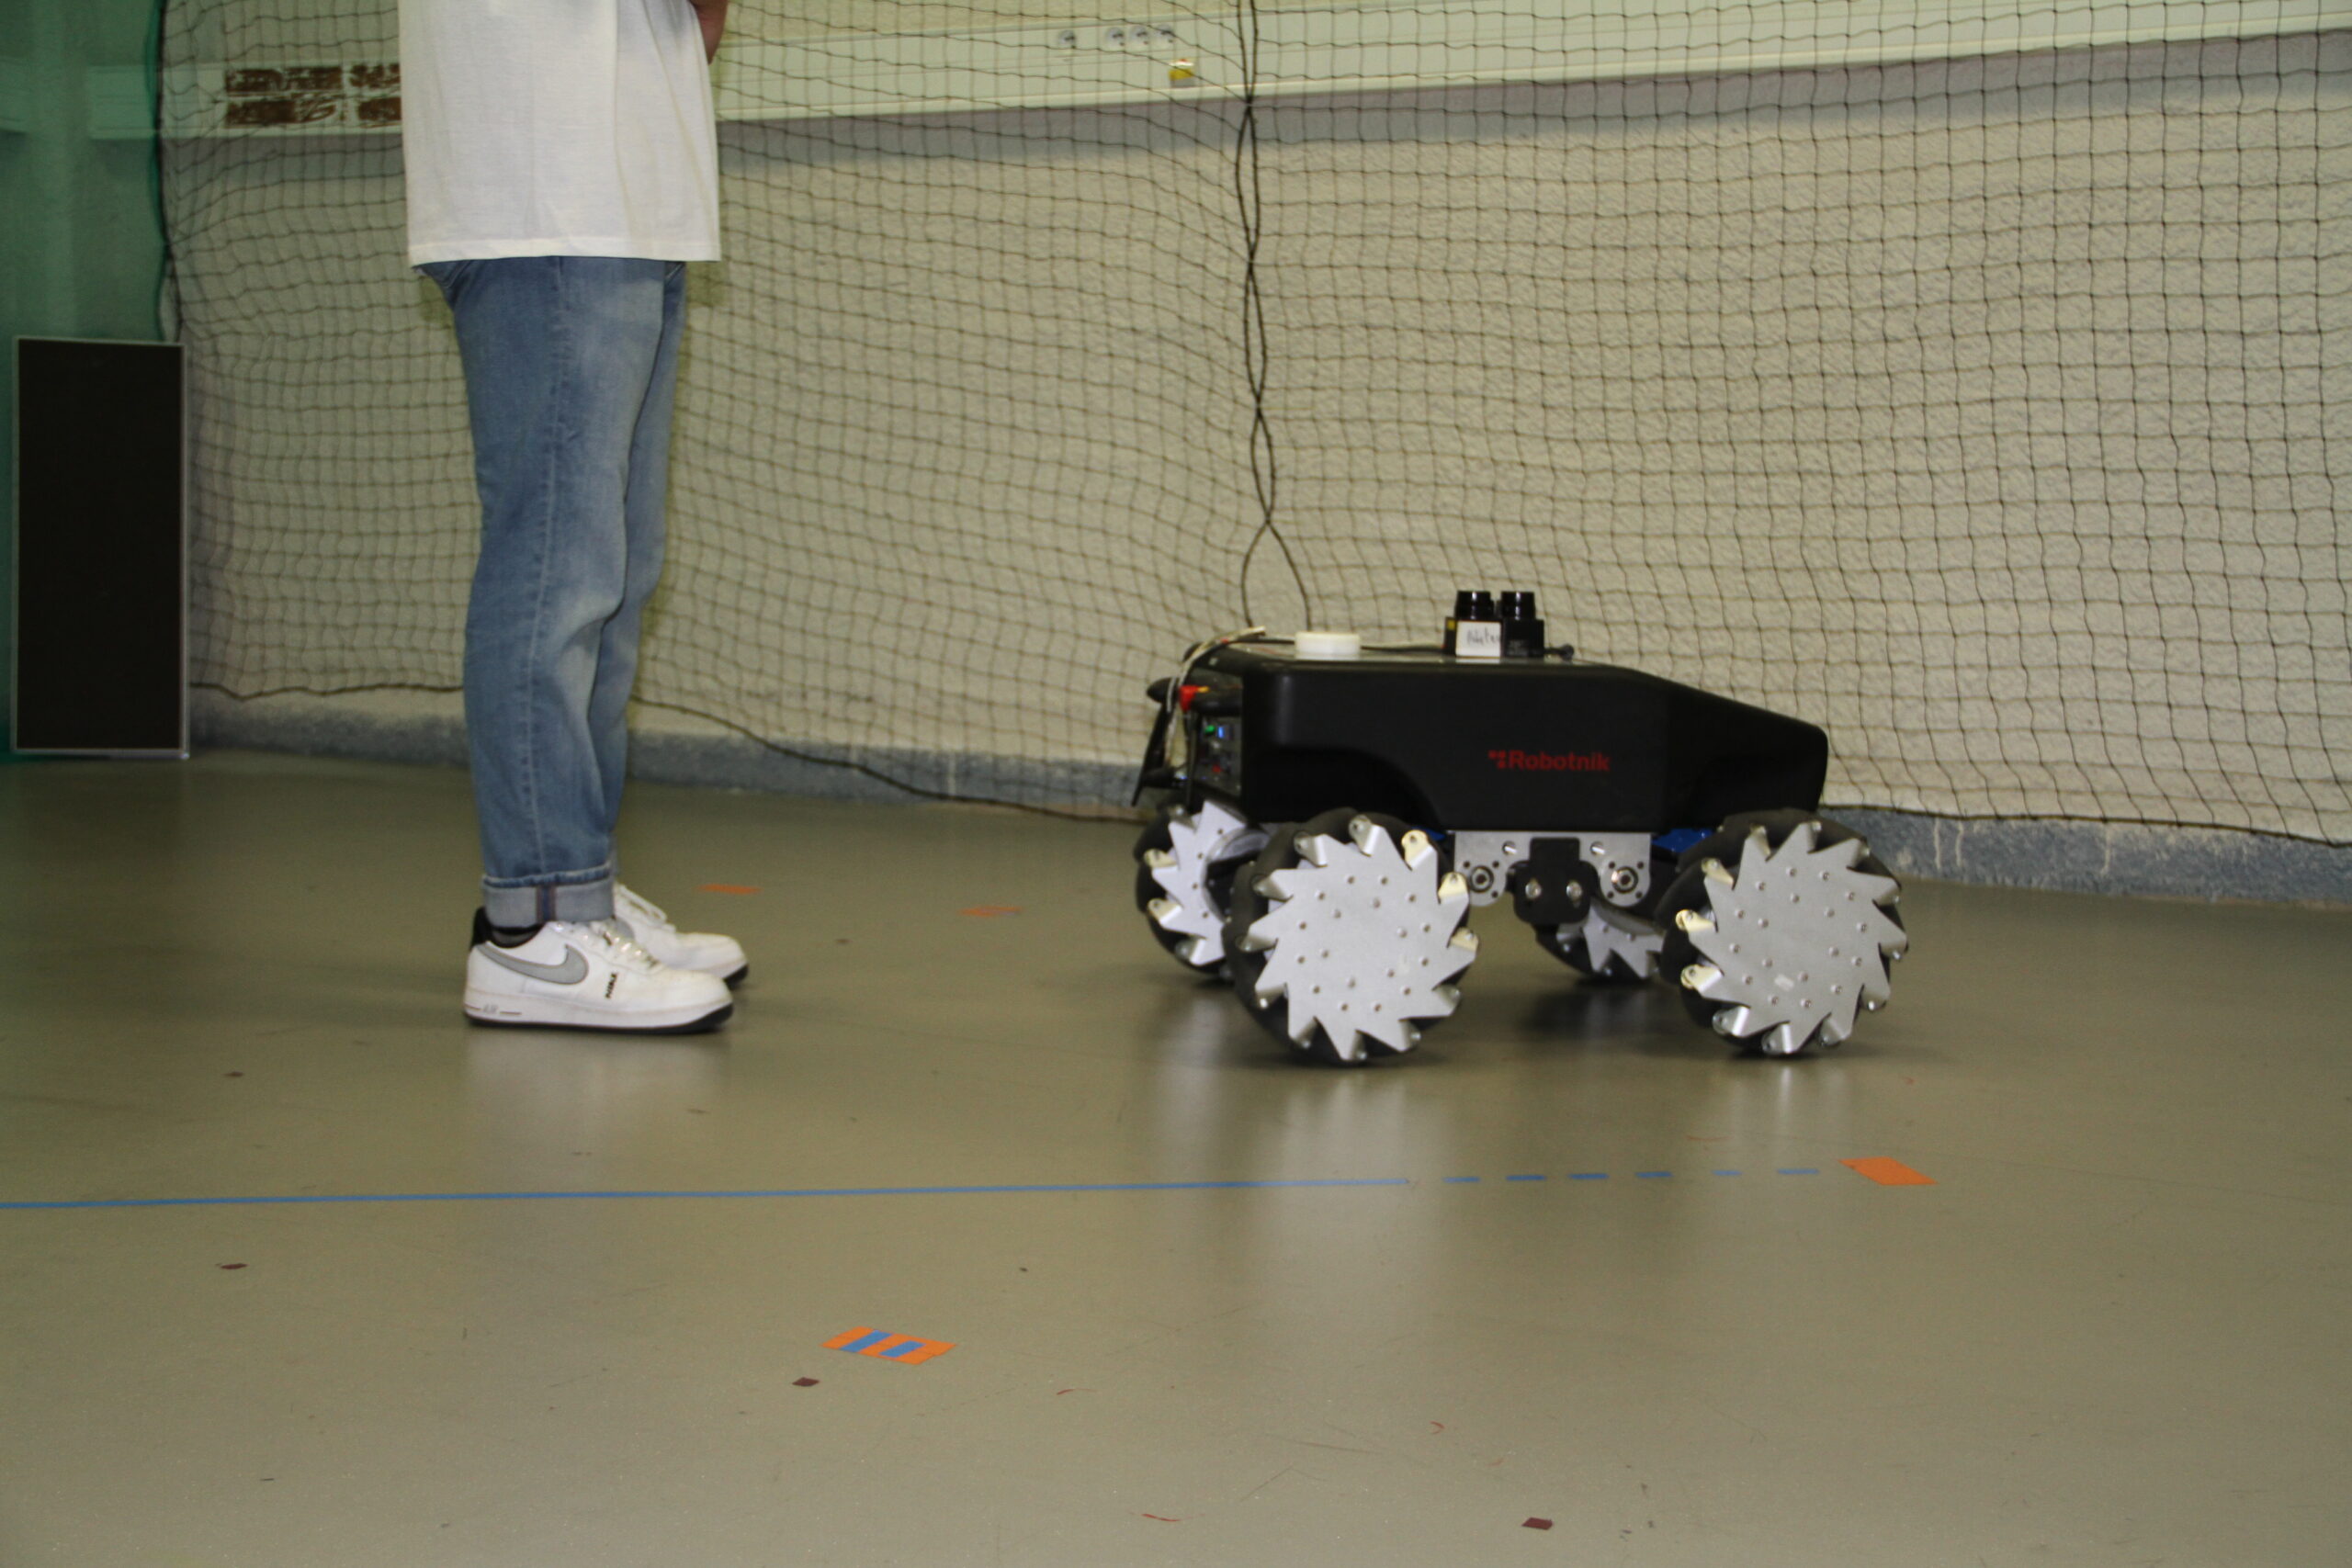
Robots following humans is an effective and practical function, particularly in the context of service robotics. However, the majority of existing research has focused on the robot following the human from behind, with relatively little attention given to the robot operating in front of the human. This project of frontal following, where the robot remains within the user’s field of view, is more reassuring and facilitates interaction. New challenges will arise when developing a tracker that is able to estimate the user’s pose from 2D LiDAR at knee height, especially when the legs frequently occlude each other. There is also a need to ensure the safety of the user while addressing how the robot can keep up with them in situations where it may fall behind.
The context
Mobile robots are increasingly ubiquitous in various settings, such as shopping centers, hospitals, warehouses, and factories. Many tasks in these applications are shared between robots and human operators through voice, video, force interaction, etc., either because inherent human expertise or agility is required for certain tasks or because the robot can provide potential assistance to the operator. In this project, we focus on investigating the automatic tracking and following of the user by the mobile robot based on 2D LiDAR. Common rear-following algorithms keep the robot at a certain distance from the user. Some studies have shown that people prefer to see robots in their field of vision, and may feel uncomfortable and unsafe when robots appear behind them. Moreover, some specific services require robots to come in front of users. For example, assistance robots act like guide dogs to provide navigation assistance for the visually impaired. Therefore, frontal following is progressively becoming popular and valuable.
Objectives
The scientific objectives of this project are as follows:
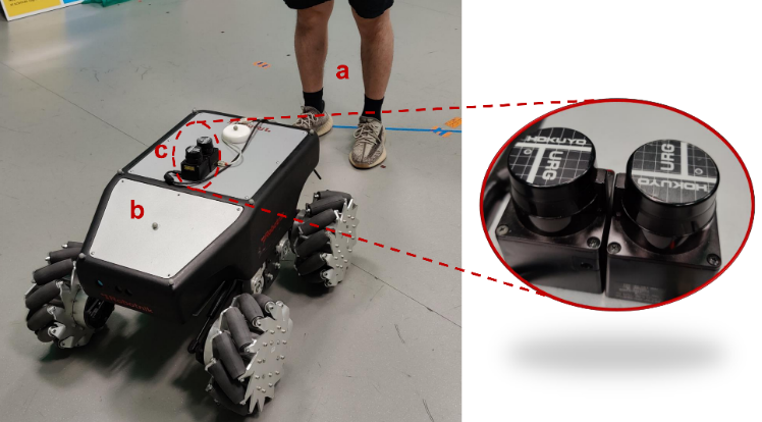
– Build a human pose (orientation and position) tracker based on 2D LiDAR at knee height for mobile robots by studying human gait ;
– Collect LiDAR scans from different volunteers and ground truth data on human orientation to build a data-driven model to improve human orientation estimation ;
– Solve the problem of self-occlusion of legs during scanning by modeling gait or using machine learning techniques ;
– Develop a motion generator to enable the robot to move safely and naturally in front of the user.
The results
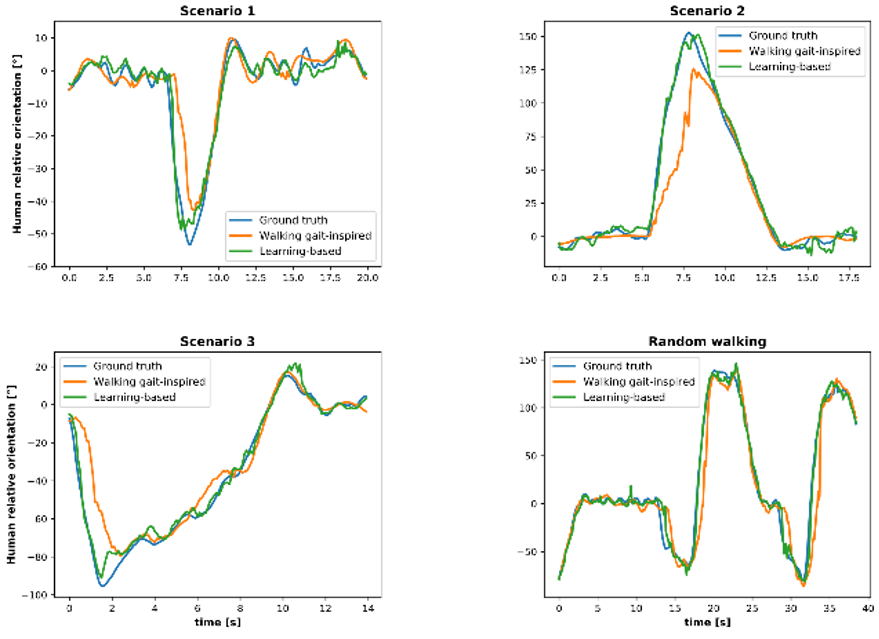
Twelve volunteers (three females and nine males) were invited to participate in the frontal following experiment, and the human pose tracker based on human gait performed well. The quantitative analyses showed that the mean absolute error (MAE) of position was around 4 cm, and the MAE of orientation was less than 12 degrees for complex walking.
Data collected over six hours on five volunteers (one female and four males) were used to build model(s) to improve orientation estimation. By solving the problem of delay, the customized model achieved an MAE of between 4 and 7 degrees for all five volunteers.
The frontal following motion generator enables the robot to come naturally in front of the user, always at a safe distance of one meter during the experiment. For more details, see the video.
Publications
– 2D LiDAR-Based Human Pose Tracking for a Mobile Robot, ICINCO 2023 ;
– Human Orientation Estimation from 2D Point Clouds Using Deep Neural Networks in Robotic Following Tasks, submitted to IROS 2024 ;
– Large Workspace Frontal Human Following for Mobile Robots Utilizing 2D LiDAR, submitted to JIRS.
Projet FHF : A Frontal Human Following technology for mobile robots
Les robots suivant les humains sont une fonction efficace et pratique, en particulier dans le contexte de la robotique de service. Cependant, la majorité des recherches existantes se sont concentrées sur le suivi derrière un humain, avec relativement peu d’attention accordée au robot opérant devant l’humain. Ce projet de suivi frontal, où le robot reste dans le champ de vision de l’utilisateur, est plus rassurant et facilite l’interaction. De nouveaux défis se présenteront lors de la mise au point d’un tracker capable d’estimer la pose d’un utilisateur à partir d’un LiDAR 2D à hauteur de genou, en particulier lorsque les jambes sont souvent masquées l’une par l’autre. Il est également nécessaire d’assurer la sécurité de l’utilisateur tout en se demandant comment le robot peut suivre l’utilisateur dans les situations où le robot serait en retard.
Le contexte
Les robots mobiles sont de plus en plus omniprésents dans divers environnements, tels que les centres commerciaux, les hôpitaux, les entrepôts et les usines. Nombre de tâches dans ces applications sont partagées entre les robots et les opérateurs humains par la voix, la vidéo, l’interaction par la force, etc., soit parce que l’expertise ou l’agilité humaine inhérente est requise pour certaines tâches, soit parce que le robot peut fournir une assistance potentielle à l’opérateur. Dans ce projet, nous nous concentrons sur l’étude du suivi automatique de l’utilisateur par le robot mobile basé sur le LiDAR 2D. Les algorithmes communs de suivi à l’arrière maintiennent le robot à une distance de l’utilisateur. Certaines études ont montré que les gens préfèrent voir les robots dans leur champ de vision, et peuvent se sentir mal à l’aise et en danger lorsque les robots apparaissent derrière eux. En outre, les services spécifiques exigent que les robots se présentent devant les utilisateurs. Par exemple, les robots d’assistance agissent comme des chiens d’aveugle pour fournir une aide à la navigation aux malvoyants. Par conséquent, le suivi frontal devient progressivement populaire.
Les objectifs
Les objectifs scientifiques de ce projet sont les suivants :
– Construire un tracker de pose humaine (orientation et position) basé sur le LiDAR 2D à hauteur du genou pour les robots mobiles en étudiant la marche humaine ;
– Collecter des scans LiDAR de différents volontaires ainsi que des données de vérité terrain sur l’orientation humaine afin de construire un modèle basé sur les données pour améliorer l’estimation de l’orientation humaine ;
– Résoudre le problème des jambes se cachant l’une et l’autre lors du balayage en modélisant la marche ou en utilisant des techniques d’apprentissage automatique ;
– Développer un générateur de mouvement permettant au robot de se déplacer devant l’utilisateur en toute sécurité et de manière naturelle.
Les résultats
Douze volontaires (trois femmes et neuf hommes) ont été invités à participer à l’expérience de suivi frontal, et le tracker de posture humaine basé sur la marche humaine a montré de bonnes performances. Les analyses quantitatives ont révélé que l’erreur absolue moyenne (MAE) de position était d’environ 4 cm et que la MAE d’orientation était inférieure à 12 degrés pour la marche complexe.
Les données collectées pendant six heures sur cinq volontaires (une femme et quatre hommes) ont été utilisées pour construire des modèles permettant d’améliorer l’estimation de l’orientation. Grâce à la résolution du problème de retard, le modèle personnalisé a permis d’obtenir une MAE de 4 à 7 degrés pour les cinq volontaires.
Le générateur de mouvement à suivi frontal permet au robot de venir naturellement devant l’utilisateur, toujours à une distance de sécurité d’un mètre au cours de l’expérience. Voir la vidéo pour plus de détails.
Publications
– 2D LiDAR-Based Human Pose Tracking for a Mobile Robot, ICINCO 2023,
– Human Orientation Estimation from 2D Point Clouds Using Deep Neural Networks in Robotic Following Tasks, soumis à IROS 2024,
– Large Workspace Frontal Human Following for Mobile Robots Utilizing 2D LiDAR, soumis à JIRS.