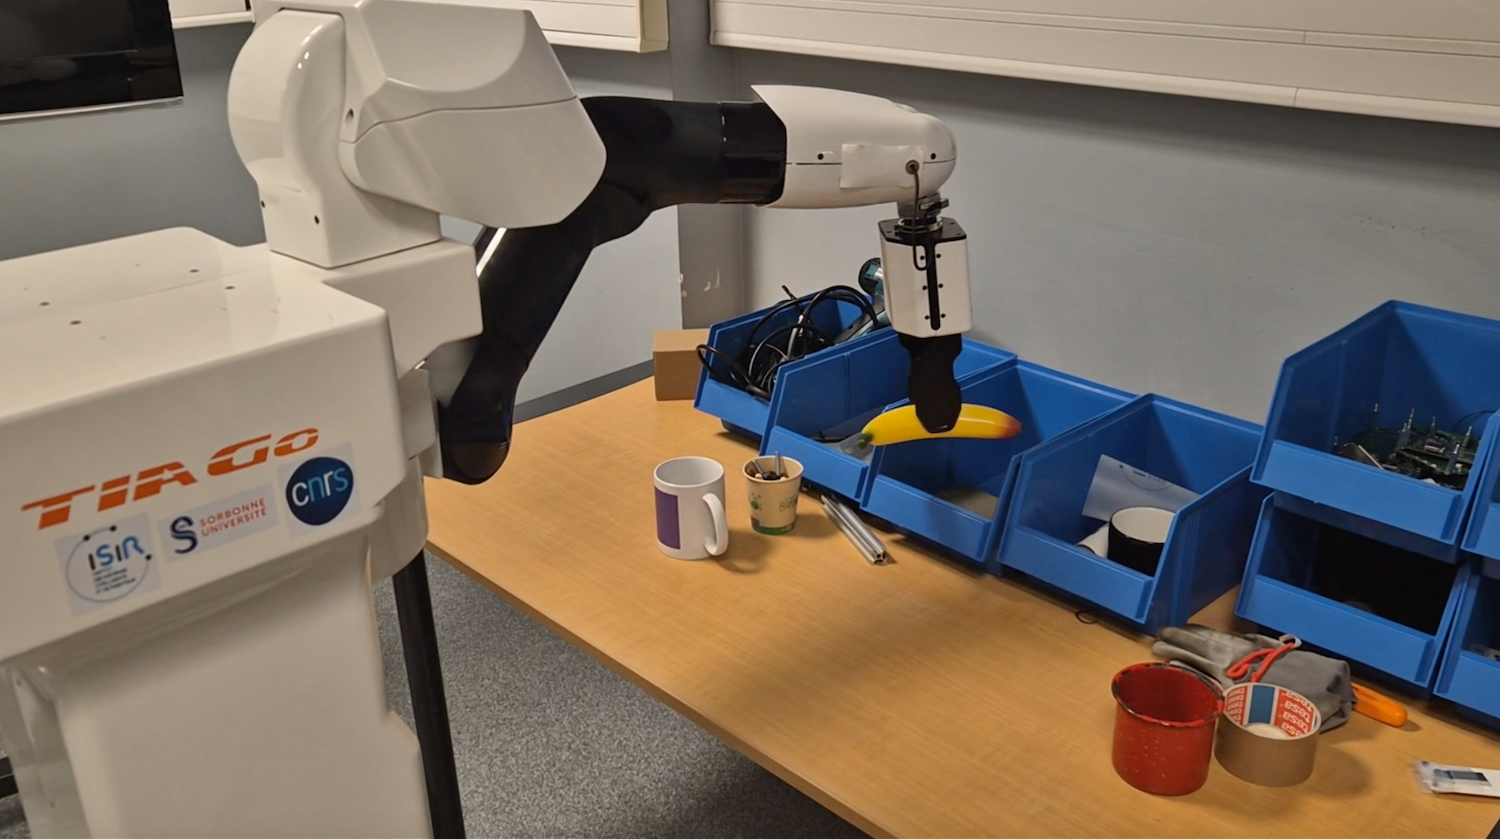
Lexio Robotics is a software solution dedicated to robotic manipulation in diverse contexts, based on a genetic AI approach. It enables natural language reprogramming and autonomous skill acquisition for robots, overcoming current limitations in robotics and ushering in a new era for both B2C and B2B robotics. This start-up project was born at ISIR within the framework of a research collaboration on open-environment robotic learning. The team is currently exploring numerous high-potential use cases, ranging from manufacturing and logistics to services and domestic applications.
The context
The project addresses two major challenges:
Many sectors of the economy struggle to recruit for repetitive manipulation tasks. Manufacturing, logistics, hospitality, and personal care… many professionals are concerned about the sustainability of their activities, some of them being critical for the country’s sovereignty.
Robotics offers new opportunities to ensure continuity of production in these areas. However, despite recent advances, robots still lack true adaptive capabilities. In the spectacular videos shared online, robots are almost always teleoperated. The lack of solutions enabling robots to perform manipulation tasks with adaptive skills remains a major obstacle.
Recent advances in artificial intelligence offer promising avenues to overcome these barriers, generating excitement both in the academic world and in the industrial sector.
Objectives
This start-up project, strongly rooted in academic research, aims to equip robots with the ability to manipulate objects in open environments.
Specifically, it seeks to:
– Enable robots to quickly learn to perform new tasks reliably;
– Allow non-expert users to operate robots and reprogram them through natural language;
– Develop software solutions that comply with quality, ethical, and safety standards, enabling the deployment of robots in open environments for manipulation tasks.
The results
The potential applications span a wide range of sectors, from production (manufacturing, logistics) to services (hospitality, personal care).
The project builds on the state of the art in artificial intelligence for manipulation robotics, and in particular on a series of studies on genetic algorithms aimed at enabling easy reprogramming of robots.
These studies allow a robot to automatically learn new manipulation skills within a simulated scene representing a given operational environment.
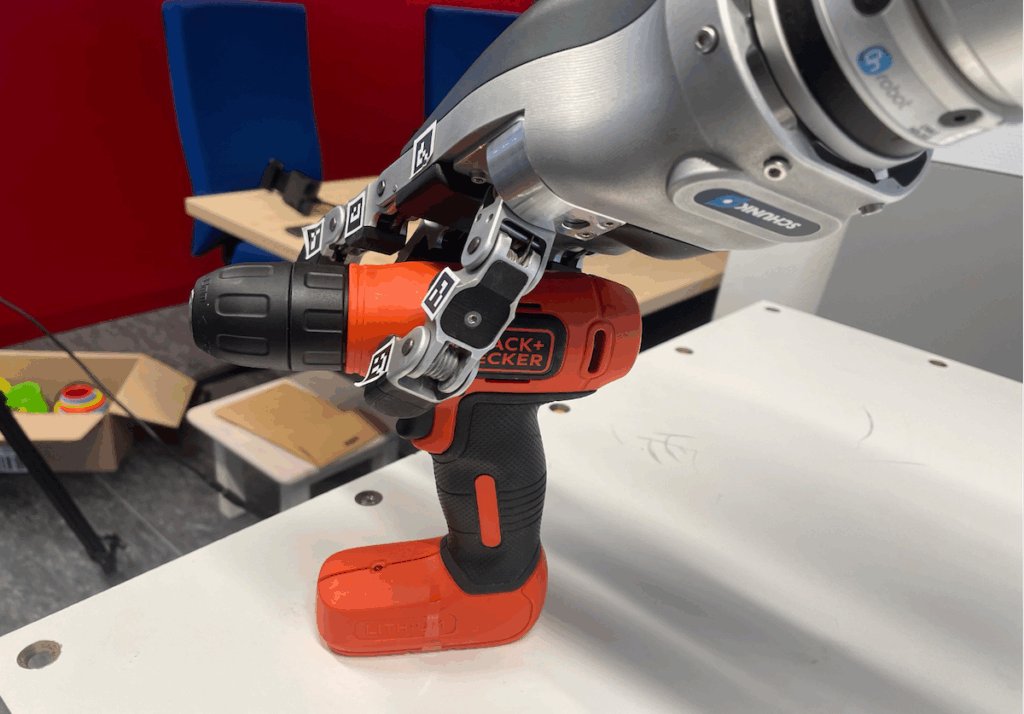
The skills acquired — such as picking and placing objects, insertion, stacking, etc. — can then be successfully transferred to physical robots.
Furthermore, the data generated can serve as a resource to refine foundational models for new tasks.
Partnerships and collaborations
The scientific foundation of this project relies on several collaborations:
– The Franco-German project Learn2Grasp;
– The European excellence network for AI in robotics, euROBIN;
– The European open learning project, PILLAR;
– A collaboration with the Imperial College London.
The start-up aims to maintain strong ties with the academic community, notably with ISIR and Sorbonne University. Discussions are ongoing to define the scope of these collaborations.
Lexio Robotics est une solution logicielle dédiée à la manipulation robotique dans des contextes variés, fondée sur une approche d’IA génétique. Elle permet la reprogrammation en langage naturel et l’acquisition autonome de compétences par les robots, levant ainsi les limitations actuelles de la robotique et ouvrant une nouvelle ère pour la robotique B2C et B2B. Ce projet de startup est né à l’ISIR dans le cadre d’une collaboration de recherche sur l’apprentissage robotique en milieu ouvert. L’équipe explore actuellement de nombreux cas d’usage à fort potentiel, allant de la fabrication et de la logistique aux services et à l’usage domestique.
Le contexte
Le projet s’inscrit en réponse à deux problèmes majeurs :
De nombreux secteurs de l’économie peinent à recruter pour des tâches de manipulation répétitives. Industrie manufacturière, logistique, hôtellerie, aide à la personne… de nombreux professionnels s’inquiètent pour la pérennité de leur activité, parfois critique pour la souveraineté du pays.
La robotique ouvre des perspectives pour assurer la continuité de la production dans ces activités. Cependant, malgré les récentes avancées, les robots ne sont pas encore dotés de réelles capacités d’adaptation. Dans les vidéos spectaculaires diffusées sur Internet, les robots sont presque toujours téléopérés. Le manque de solutions permettant aux robots de réaliser des tâches de manipulation avec des capacités d’adaptation demeure un obstacle majeur.
Les récentes avancées en intelligence artificielle laissent entrevoir des perspectives de levée de ces verrous, entraînant une effervescence aussi bien dans le monde académique que dans le monde économique.
Les objectifs
Ce projet de start-up, fortement ancré dans la recherche académique, vise à doter les robots de capacités de manipulation d’objets en environnement ouvert.
Il s’agit en particulier :
– De permettre à des robots d’apprendre rapidement à résoudre de nouvelles tâches avec fiabilité ;
– De permettre à des utilisateurs non experts de se servir des robots et de les reprogrammer par la parole ;
– De développer des solutions logicielles respectant les standards de qualité, d’éthique et de sécurité, afin de permettre le déploiement de robots en environnements ouverts pour des tâches de manipulation.
Les résultats
Les applications possibles couvrent de très nombreux secteurs, allant de la production (industrie manufacturière, logistique) aux services (hôtellerie, aide à la personne).
Le projet s’appuie sur l’état de l’art de l’intelligence artificielle pour la robotique de manipulation, et en particulier sur une série de travaux portant sur les algorithmes génétiques, visant à permettre la reprogrammation aisée des robots.
Ces travaux permettent à un robot d’apprendre automatiquement de nouvelles compétences de manipulation au sein d’une scène simulée représentant un environnement opérationnel donné.
Les compétences ainsi acquises – saisie et dépôt d’objets, insertion, empilement, etc. – peuvent ensuite être transférées avec succès sur des robots physiques.
Par ailleurs, les données générées peuvent servir de ressources pour affiner des modèles fondamentaux sur de nouvelles tâches.
Partenariats et collaborations
Le fond scientifique de ce projet s’appuie sur plusieurs collaborations :
– Le projet franco-allemand Learn2Grasp ;
– Le réseau d’excellence européen de l’IA pour la robotique, euROBIN ;
– Le projet européen pour l’apprentissage ouvert, PILLAR ;
– Une collaboration avec l’Imperial College de Londres.
La start-up a vocation à maintenir de forts liens avec la sphère académique, notamment avec l’ISIR et Sorbonne Université. Des discussions sont en cours pour en définir les contours.