Grâce à une approche inspirée de la physique et du vivant, des chercheurs ont démontré qu’un essaim de petits robots pouvait reconnaître la forme de l’espace dans lequel il évolue, sans caméra, sans carte et sans connaître sa position. Une avancée pour la robotique collective, portée notamment par l’ISIR de Sorbonne Université.
Comment un groupe de robots peut-il comprendre la forme de son environnement alors qu’aucun d’entre eux ne dispose d’une vision d’ensemble ? C’est le défi relevé par le projet de recherche « Hearing the shape of an arena with spectral swarm robotics » (« Écouter la forme d’une arène grâce à la robotique spectrale en essaim »).
À la croisée de la robotique, de la biophysique et des mathématiques, ce projet explore une idée originale : permettre à des robots de reconnaître la géométrie d’un espace simplement en échangeant des informations avec leurs voisins. Une manière de faire émerger une perception collective à partir d’interactions locales, sans recourir à des équipements complexes.
Dépasser les limites de la perception individuelle
La robotique en essaim s’inspire directement de la nature. À l’image des fourmis qui coopèrent pour trouver de la nourriture ou des poissons qui se déplacent en banc, elle cherche à faire accomplir des tâches complexes à un grand nombre de robots simples, grâce à des règles de comportement élémentaires.
Ces dernières années, les recherches ont montré qu’un essaim pouvait coordonner ses déplacements ou adopter des formations collectives. Mais une difficulté demeure : comment permettre à ces robots de comprendre l’environnement dans lequel ils évoluent ?
Le problème est comparable à la parabole des aveugles et de l’éléphant : chaque individu ne perçoit qu’une partie de l’animal et ne peut, à lui seul, en reconstituer la forme globale. Dans un essaim, la situation est similaire. Chaque robot ne détecte que ses voisins immédiats. Il ne connaît pas nécessairement sa position et ne dispose ni d’une carte de l’environnement ni d’une vision globale de l’espace. De plus, ces petites machines ont des capacités de calcul, de mémoire et de communication limitées.
Les méthodes classiques de cartographie, qui nécessitent des capteurs sophistiqués et des traitements informatiques importants, sont donc peu adaptées à ces systèmes. L’enjeu est alors de permettre au collectif de percevoir ce qu’aucun robot ne peut observer individuellement.
Écouter la forme plutôt que la regarder
Pour relever ce défi, les chercheurs se sont inspirés d’une célèbre question posée par le physicien Mark Kac en 1966 : « Peut-on entendre la forme d’un tambour ? ». Cette interrogation, issue de la physique mathématique, cherche à savoir si les caractéristiques des vibrations d’un tambour permettent de retrouver la forme de sa membrane.
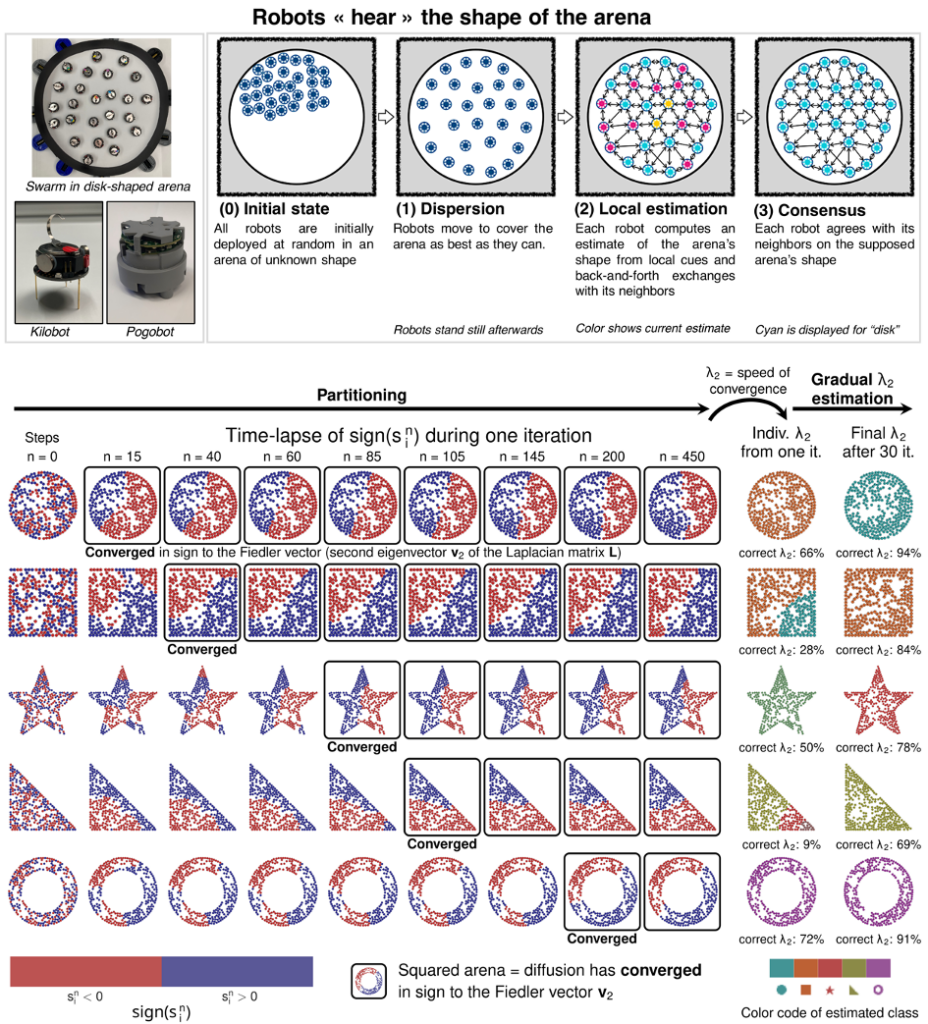
Le projet transpose cette idée à la robotique en essaim. Plutôt que d’observer directement les contours d’un espace, les robots exploitent la manière dont une information se propage à travers leur réseau de communication. Concrètement, chaque robot échange des valeurs numériques avec ses voisins. Ces valeurs évoluent selon un mécanisme comparable à la diffusion de la chaleur : lorsqu’une zone est plus « chaude » qu’une autre, la différence tend progressivement à s’atténuer.
Or, la vitesse à laquelle cette égalisation se produit dépend de la géométrie de l’espace. Un passage étroit, une frontière ou un obstacle modifie les échanges entre les robots et donc la circulation de l’information au sein de l’essaim.
En analysant cette évolution, le collectif obtient une sorte d’empreinte mathématique de son environnement. Cette signature peut ensuite être comparée à des références pour reconnaître une forme connue. Ainsi, ce ne sont pas les robots qui observent directement la géométrie : c’est leur manière d’échanger de l’information qui leur permet de la percevoir. L’originalité de cette approche réside dans le fait que le réseau de communication devient lui-même un outil de perception et de calcul collectif.
Des résultats prometteurs, en simulation comme avec de vrais robots
Les chercheurs ont démontré la pertinence de cette méthode à travers plusieurs expérimentations. En simulation, l’approche a permis de distinguer sept formes différentes, avec des essaims pouvant compter jusqu’à 550 robots.
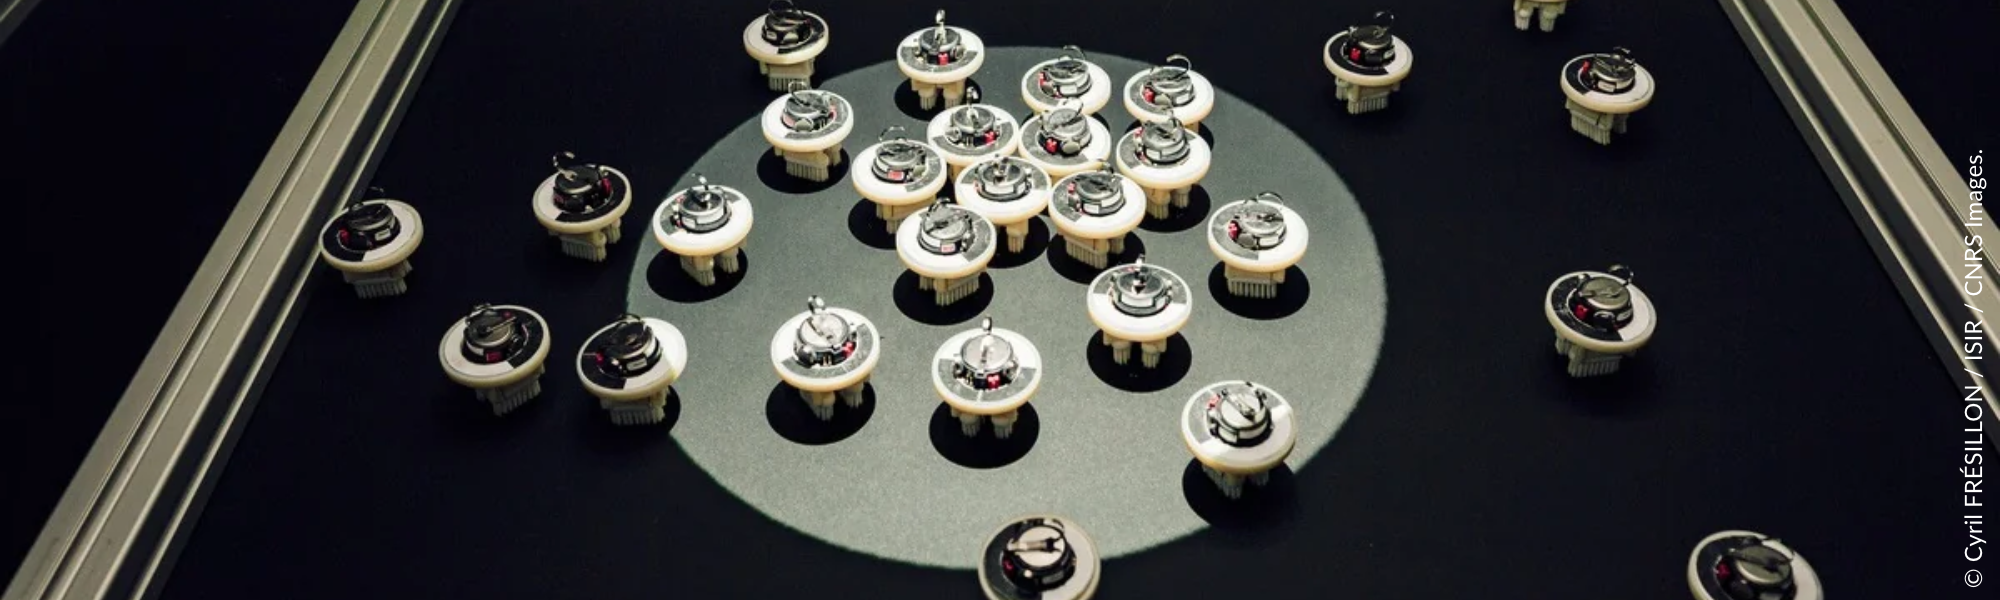
La méthode a également été testée sur deux plateformes robotiques réelles : les Kilobots et les Pogobots. Ces petits robots permettent d’étudier concrètement les comportements collectifs à partir d’interactions locales. Une expérience menée avec un essaim de 25 Pogobots a permis de reconnaître si l’espace dans lequel il évoluait avait la forme d’un disque ou d’un anneau. Cette reconnaissance a été obtenue en environ cinq minutes par essai, lors des 30 essais réalisés.
Au-delà de cette démonstration, les travaux ont permis d’établir une relation entre trois paramètres : le nombre de robots, leur portée de communication et la surface à couvrir. Ces résultats contribuent à déterminer les configurations les plus favorables pour que l’essaim puisse identifier son environnement.
Ils montrent surtout qu’une information globale sur la géométrie peut être reconstruite à partir d’échanges locaux et de calculs relativement simples, sans positionnement précis ni cartographie centralisée.
Les prochaines étapes pourraient consister à identifier des géométries plus complexes, à détecter des cavités ou des frontières, ou encore à étendre cette perception collective à des essaims en mouvement. À terme, les robots pourraient utiliser les informations obtenues pour adapter leur propre organisation : modifier leur répartition dans l’espace, changer de formation ou mieux contourner les obstacles.
Ces travaux contribuent ainsi à une évolution importante de la robotique collective : passer d’essaims capables de coopérer localement à des essaims capables de comprendre certaines propriétés globales de leur environnement.
Une collaboration interdisciplinaire portée par l’ISIR
Ce projet repose sur une collaboration entre plusieurs disciplines scientifiques. La biophysique, avec les travaux de l’Université de Tokyo et du Laboratoire Jean Perrin à Sorbonne Université, les mathématiques, avec la contribution de l’Université Jean Monnet Saint-Étienne, et la robotique en essaim, avec l’ISIR de Sorbonne Université, partenaire principal du projet sous la direction de Nicolas Bredeche.
Ces travaux de recherche portés Leo Cazenille (chercheur post-doctoral), Nicolas Bredeche (professeur des universités), Alessia Loi (doctorante), et Loona Macabre (doctorante), ont fait l’objet d’une publication dans la revue scientifique Science Robotics, sous le titre « Hearing the shape of an arena with spectral swarm robotics« .
Cette recherche a également contribué à faire émerger de nouvelles perspectives scientifiques, en inspirant deux thèses actuellement en cours, un post-doctorat et un projet financé par l’Agence nationale de la recherche (ANR).
Lien officiel vers l’article Science Robotics : https://www.science.org/doi/10.1126/scirobotics.adr9578
Lien vers le texte intégral de l’article en accès libre sur Arxiv : https://arxiv.org/abs/2403.17147 ou sur HAL : https://hal.science/hal-04526436/file/article.pdf
Contacts scientifiques : Leo Cazenille, chercheur post-doctoral, et Nicolas Bredeche, professeur des universités
Publié le 16/11/2026