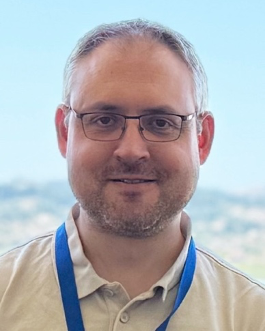
Fabio Morbidi, Professeur des Universités, a récemment rejoint l’ISIR pour poursuivre ses activités de recherche sur la vision événementielle.
On souhaite en savoir un peu plus sur toi, raconte-nous ton parcours.
Fabio Morbidi : « Mon parcours a commencé à Siena (une petite ville de l’Italie centrale, célèbre dans le monde entier pour sa course de chevaux, le Palio) où j’ai grandi et j’ai fait mes études. À l’école, j’ai toujours été passionné par les sciences (ma mère était Professeure de Mathématiques et de Physique au lycée) et, depuis mon plus jeune âge, j’ai toujours rêvé de devenir inventeur. À l’âge de 8 ans, j’ai appris par cœur le point de fusion des métaux dans le tableau périodique des éléments et j’ai créé un petit laboratoire de recherche dans le grenier de la maison de mes parents. Quelques années plus tard, lors de mon inscription à l’Université de Siena (Master en Ingénierie de l’Information), j’ai fort apprécié les cours d’automatique et de robotique dispensés par des enseignants très expérimentés et passionnés. La rencontre avec le Professeur Domenico Prattichizzo, avec son enthousiasme débordant et ses idées toujours originales (et parfois totalement folles !), a été déterminante pour mon futur parcours professionnel et mon choix de faire une thèse en robotique au SIRSLAB (ma première rencontre avec un cher ami, Claudio Pacchierotti, Chargé de Recherche au CRNS à l’IRISA, date de cette époque).
Dans mes travaux de thèse, je me suis intéressé à la coordination de cohortes de robots mobiles à l’aide de caméras (omnidirectionnelles) embarquées. En particulier, j’ai étudié l’observabilité du système multi-agents et j’ai examiné la possibilité de réaliser une formation géométrique désirée, malgré les contraintes cinématiques des robots. Pendant mes années de post-doctorat aux États-Unis, en Autriche et en France (Inria Grenoble Alpes), j’ai continué à travailler dans le domaine des systèmes multi-agents avec une attention particulière au contrôle décentralisé : les échanges avec les Professeurs Francesco Bullo, Kevin M. Lynch et Randy A. Freeman (les chercheurs les plus talentueux avec qui j’ai eu l’honneur de collaborer) ont été très fructueux et ont stimulé mon intérêt pour ce domaine de recherche. Mon parcours de jeune chercheur a été fortement marqué par ces rencontres, qui ont été décisives pour ma future carrière. »
Quel est ton domaine de recherche ?
F.M. : « En septembre 2014, j’ai été recruté comme Maître de Conférences à l’Université de Picardie Jules à Amiens, où j’ai rejoint l’équipe PR (Perception Robotique) du laboratoire MIS. Le responsable de l’équipe (Prof. El Mustapha Mouaddib) – je lui en serai toujours reconnaissant – m’a fait confiance dès le départ et m’a laissé beaucoup de liberté dans le choix de mes thèmes de recherche. J’ai donc pu continuer mes travaux de post-doc sur la coordination de systèmes multi-robots et reprendre les activités de ma thèse autour de la vision pour la robotique. D’abord, l’accent a été mis sur la vision omnidirectionnelle pour la localisation et la navigation de robots autonomes, puis, à partir de 2020, mon intérêt s’est tourné vers la vision événementielle, qui représente aujourd’hui une part significative de mon activité de recherche, avec plusieurs projets ANR financés (CERBERE, DEVIN, EVELOC) et thèses soutenues ces dernières années. Le principe de fonctionnement des caméras événementielles est radicalement différent de celui des caméras traditionnelles basées sur « frames » temporisés et il présente de fortes similarités avec l’œil humain. Cette inspiration qui vient de la nature et le large éventail d’applications possible en robotique et en vision par ordinateur, rendent la vision événementielle un sujet de recherche très riche et passionnant. La communauté française, avec le leader des fabricants de caméras neuromorphiques, Prophesee, est aujourd’hui l’une des plus actives au monde. »
Sur quoi travailles-tu en ce moment ? Parle-nous un peu de la recherche que tu comptes mener à l’ISIR.
F.M. : « Mon thème de recherche principal porte sur la vision événementielle. Dans les années à venir, j’espère pouvoir apporter mon expertise dans ce domaine à l’ISIR et je souhaite explorer de nouvelles applications de la vision événementielle en robotique médicale (dispositifs visuo-tactiles, systèmes d’eye-tracking, estimation ultra-rapide du mouvement du corps humain, etc.), dans les systèmes multi-robots bio-inspirés et dans la robotique de terrain (robots mobiles agiles avec des ressources de calcul et d’énergie limitées). À vrai dire, certains membres du laboratoire ISIR ont déjà utilisé les caméras événementielles pour la micro-robotique dans le passé et ils ont même été des pionniers en ce domaine dans les années 2010 !
Mon objectif principal sera donc de revitaliser et de recentrer les activités de recherche de l’ISIR autour de ces capteurs innovants. Le développement d’architectures neuronales pour l’apprentissage profond, adaptées aux données asynchrones et éparses générées par une caméra événementielle, représente, à mon avis, un autre champ de recherche très prometteur. Des échanges sont actuellement en cours avec les collègues des équipes RPI-Bio et ASIMOV, pour amorcer une discussion et développer ces premières pistes de recherche. »
Qu’est-ce qui te plaît dans ton métier ?
F.M. : « Le métier d’enseignant-chercheur offre beaucoup de liberté, et il est extrêmement varié et gratifiant. J’aime beaucoup le contact avec les étudiants pendant les cours et l’échange intellectuel avec mes doctorants (surtout quand ils viennent aux réunions avec des idées totalement inattendues auxquelles je n’avais pas du tout pensé !). Le métier d’enseignant-chercheur donne aussi la possibilité de voyager à l’étranger pour participer à des conférences scientifiques pendant lesquelles on peut échanger avec des collègues qui travaillent dans le même domaine (pour découvrir, inévitablement, qu’ils ont pris beaucoup d’avance par rapport à votre programme de travail !). Toutefois, ce que j’apprécie le plus, c’est le plaisir de la découverte, le frisson d’être la première personne à avoir découvert une nouvelle formule, un nouvel algorithme ou à avoir proposé une application originale et utile.
D’après mon expérience, pour réussir dans la recherche, trois ingrédients sont essentiels : une connaissance vaste et profonde, une bonne dose d’imagination et beaucoup de patience et de persévérance. À cet égard, je trouve la célèbre maxime d’Ivan Pavlov « If you want a new idea, read an old book » particulièrement saisissante. Enfin, j’estime que la science-fiction (je suis passionné par l’œuvre de Philip K. Dick, Isaac Asimov, Arthur C. Clarke et H.P. Lovecraft) sert d’outil pour nourrir la réflexion et qu’elle est une excellente source d’inspiration pour la recherche en robotique. »
Contact : Fabio Morbidi, Professeur des Universités
Publié le 15/10/2026